Карликовые тростниковые змеи (род Pseudorabdion), обитающие в Юго-Восточной Азии, используют необычный способ спасения от хищников. Вместо привычного ползания они могут быстро катиться по земле, развивая скорость примерно в четыре раза выше, чем при обычном передвижении.
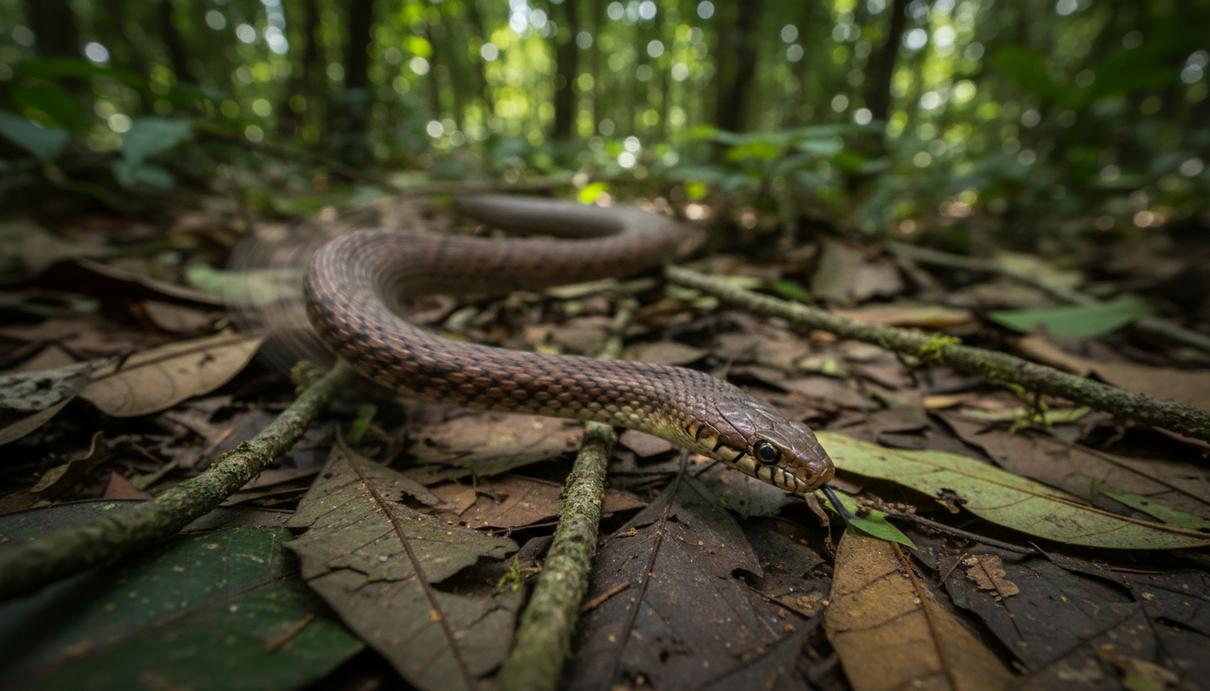
Учёные выяснили механику этого манёвра, проанализировав видеозаписи, снятые с нескольких ракурсов. Оказалось, что змеи координируют свои движения с высокой точностью: задняя часть их тела быстро вращается, а голова остаётся относительно неподвижной, направлена вперёд и находится на почти постоянной высоте.
Для большинства животных качение – трудная задача. Колесо свободно вращается вокруг оси, но у животных нет подобного механизма, который бы отделил вращающееся тело от головы. Вращение всего тела вместе с головой и органами чувств затрудняет ориентацию в пространстве, мешает сохранять равновесие и управлять движением. Однако змеи рода Pseudorabdion смогли обойти это ограничение.
Во время качения змеи достигали пиковой скорости от 1,72 до 3,69 метра в секунду, что примерно вчетверо превышает их максимальную скорость при латеральной ундуляции – стандартном волнообразном ползании. При этом животные успешно двигались по узкой 20-сантиметровой дорожке. Это доказывает, что их движение управляемо, а не представляет собой беспорядочное кувыркание.
Анализ видеозаписей показал сложную последовательность движений. Змея не просто вращается всем телом целиком. Она поочерёдно катится на одном боку, а затем совершает резкое маховое движение изогнутой частью туловища вниз, рядом с головой. С каждым таким циклом сторона, касающаяся земли, меняется, и змея повторяет мах в другую сторону, создавая непрерывное вращение вперёд.
Ключевым аспектом этого способа передвижения стала стабилизация головы. Несмотря на быстрое вращение туловища, голова рептилии всегда направлена по ходу движения и удерживается на постоянной высоте, особенно на высоких скоростях. Вероятно, это помогает животным сохранять контроль и эффективно ориентироваться во время бегства.
Это открытие показывает, как сложная координация позволяет преодолевать физические ограничения. Не имея аналога колёсной оси, змеи функционально разделяют тело на вращающийся «двигатель» и стабилизированный «блок управления». Это пример того, как в ходе эволюции новые способы передвижения появляются не только за счёт анатомических изменений, но и благодаря выработке сложного поведения и точного мышечного контроля.